Qué pasó
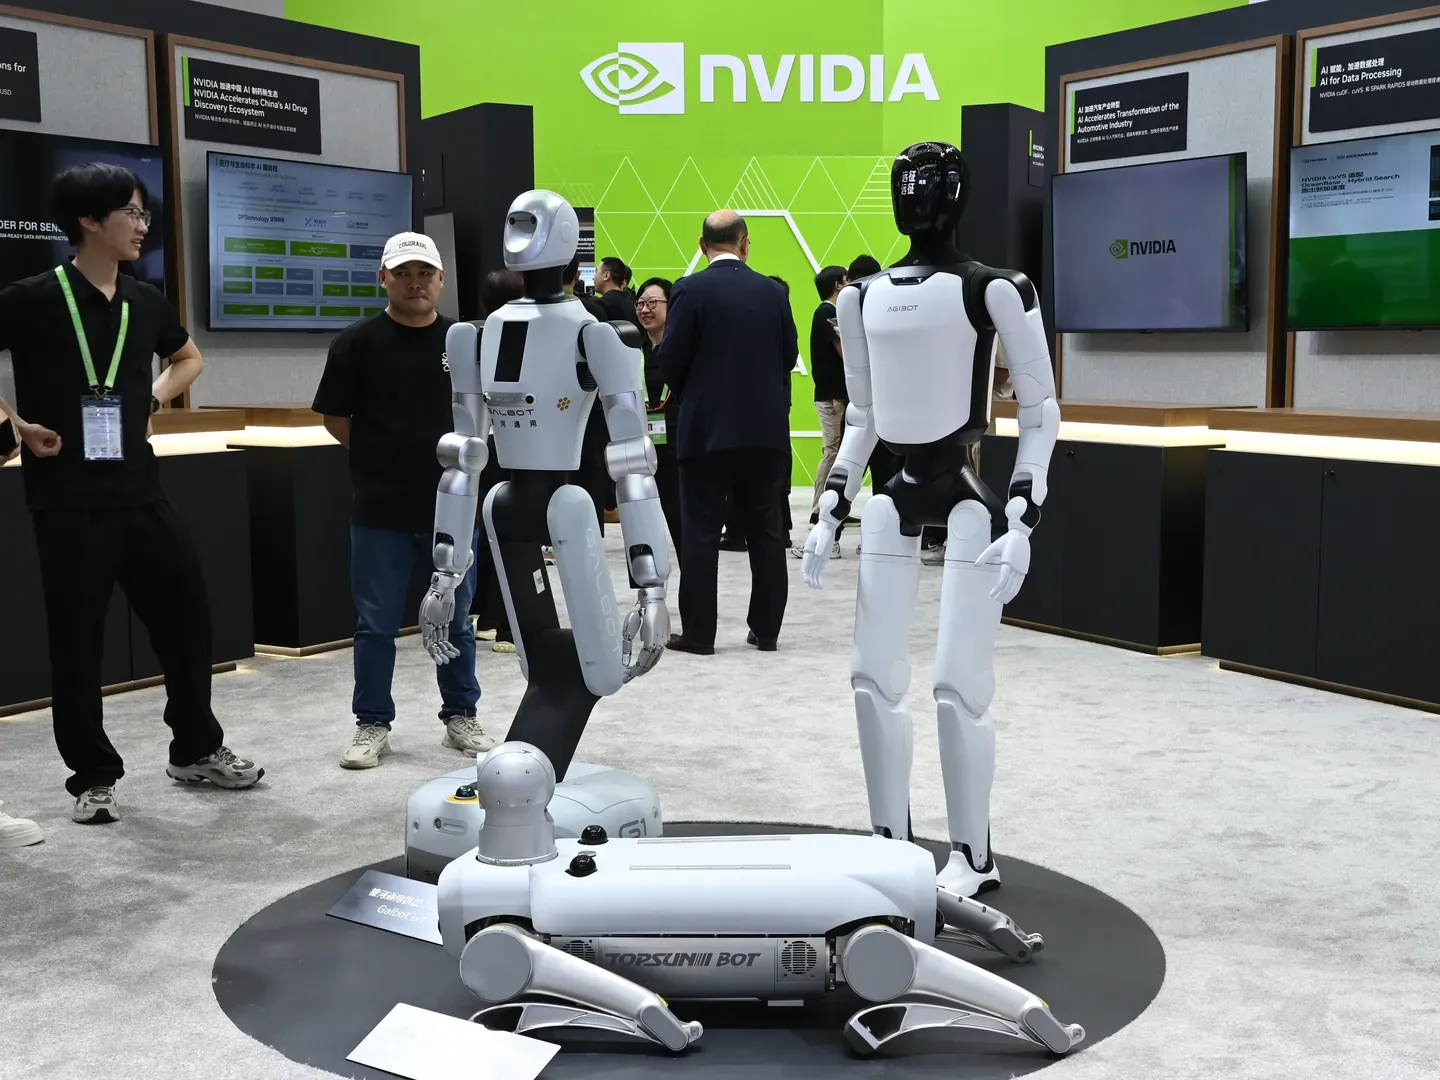
- NVIDIA publicó el 22 de septiembre Isaac ROS 5.0 durante ROSCon 2026, en Toronto, según el anuncio en su blog corporativo. Es software libre y está disponible en GitHub.
- La versión empaqueta tareas de configuración y manipulación como habilidades invocables por agentes, entre ellas el ajuste fino de FoundationStereo para adaptar cámaras y la toma y colocación de piezas como habilidad independiente.
- Incorpora soporte para ROS Lyrical y Ubuntu 24.04, y aporta a ROS Lyrical una interfaz de transporte de memoria acelerada que no depende de un proveedor.
- NVIDIA declara que su biblioteca de inferencia FoundationPose corre 5,5 veces más rápido y cita a Ekumen con planificación de trayectorias sin colisión en 2 a 5 milisegundos.
Por qué importa
- Convertir la calibración y la manipulación en habilidades que un agente invoca cambia quién puede poner un robot a funcionar. Deja de exigir un integrador que escriba el flujo completo y pasa a exigir alguien que sepa describir la tarea.
- Para operaciones logísticas y agroindustriales en Chile, Perú y Colombia, el costo de adaptar una celda robótica a una línea nueva siempre fue mayor que el costo del robot. Esa es la partida que este anuncio ataca, y es también la que ninguna cifra del comunicado mide.
- Consecuencia que el anuncio no menciona: si el agente elige qué habilidad ejecutar, la trazabilidad de una falla deja de ser un registro de código y pasa a ser un registro de decisiones. Nadie en la cadena tiene hoy ese registro normado.
El dato
1,3 millones son los desarrolladores de ROS a los que NVIDIA dice apuntar con esta versión.
Contexto
La apuesta por ecosistemas abiertos viene de antes, desde la compra de Hugging Face, y en la misma conferencia la filial de robótica de Alphabet liberó su propia base con licencia permisiva. La discusión sobre la autonomía de los agentes convertida en riesgo operativo llega ahora al hardware que mueve objetos.
Qué viene
- Isaac ROS 5.0 está disponible desde el 22 de septiembre para plataformas Jetson, desde Orin Nano hasta Thor.
- Sin plazos anunciados para la siguiente versión ni para ampliar el catálogo de habilidades.
Cierre
Durante años el argumento contra los robots colaborativos fue que reprogramarlos costaba más que contratar a alguien. El argumento sigue en pie; lo que cambió es cuánto cuesta reprogramarlos.
Fuentes
Editado por Rodrigo Cornejo. Cómo seleccionamos, verificamos y corregimos cada nota.