何が起きたか
- アレン人工知能研究所(Ai2)は2026年11月6日、Hugging Faceのブログで、ロボット学習を研究するための制御された環境を作る枠組みを発表した。これをFoundationWorldsと呼ぶ。
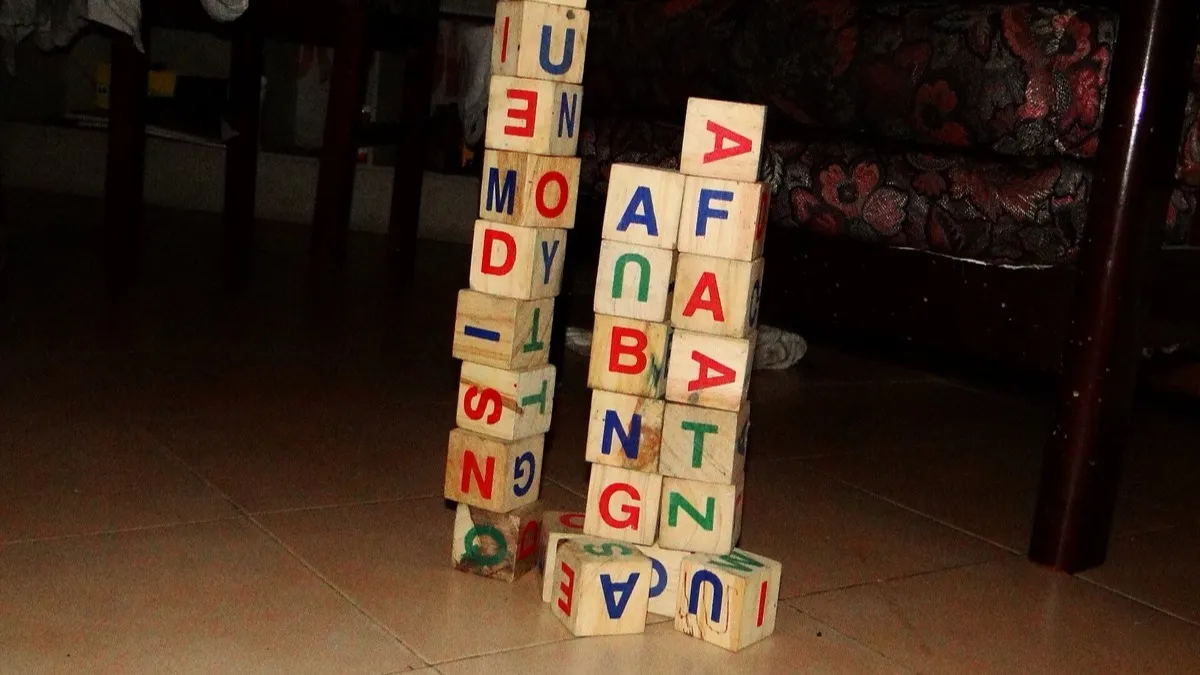
- 第1弾のToyBlocksは、ロボットアームと卓上のブロックを中心にしたオープンなシミュレーションだ。環境は意図的に単純だが、ロボットはブロックを押し、ひっくり返し、積み重ねながら、ブロック同士がどう作用し合うかを推論しなければならない。
- 各FoundationWorldは、シミュレーション世界に、タスクとデモンストレーションを自動生成するツールと、ロボットの挙動を時間を追って測る指標を組み合わせたものだ。
- 著者らは、この手法を、より複雑な環境へ広げていきたいとしている。
なぜ重要か
- ロボットが洗濯物をたたんだり部品を仕分けたりするデモは範囲が狭いことが多く、機械が何を学んだのか、なぜ失敗するのかを説明しない。
- 科学者は通常、シャーレのような小さく制御された環境から始める。ロボット工学には、訓練データを変え、テストを繰り返し、誤りの原因をたどれるような環境がなかった。
- こうした環境があれば、具体的な問いが立てられる。データを足すとモデルがどう改善するのか、高レベルの推論と精密な物理的制御をどう組み合わせるのが最善か、といった問いだ。
数字で見る
4つの要件。 Ai2は、現実的な物理と見た目、タスクとデモンストレーションの大規模な自動生成、推論と制御を組み合わせた課題、結果の測定を同時に満たすようにToyBlocksを設計した。著者らによると、より広い領域では、すべてを満たすことは不可能になるという。
背景
ToyBlocksは、デモンストレーション、つまりロボットがシミュレーション内でタスクを完了する記録を自分で生成する。人が遠隔で操縦する、時間のかかる遠隔操作は必要ない。研究者はそのデータを変えられる。たとえば押すデモや、ひっくり返すデモを増やし、訓練から外したタスクで性能を評価できる。
ブロックの面には絵や文字が付いており、探す、仕分ける、並べるといったタスクがある。ロボットが隠れた面を見るためにブロックを回さなければならないこともある。スキルは、NVIDIAのオープンなフレームワークであるIsaac Labで、強化学習とモーションプランニングによって生成され、ポリシーは、つかまずに押す、ひっくり返すといった能力を学ぶ。タスク・アンド・モーション・プランナーがこれらのスキルをつなぎ、データを生み出す。
これらはすべてシミュレーション内の話だ。著者らは、シミュレーション上のアームとブロックは実物と非常によく似た挙動をすると述べているが、その対応関係はチームの主張である。
関連する話題として、Mamíferoは韓国が12体のヒューマノイドを備えたデータ工場を開設、Mundoが部屋の写真を探索できる世界に変える、RivianがThird Dimensionを買収し、実際の運転シーンを再現へ、NVIDIA、運転とロボットを模擬する4つのCosmos 3モデルを公開を掲載している。
今後
- Ai2は、より複雑な環境を備えた新しいFoundationWorldsを計画している。
- この取り組みは、同研究所がこれまで公開してきたオープンなロボット学習プロジェクト、MolmoAct 2、MolmoBot、MolmoSpacesの上に築かれている。
- これほど狭い世界で学んだことが実際のロボットにも通用するのかは、これから確かめる必要がある。
まとめ
ロボットがなぜ失敗するのかを理解するには、実験を繰り返せなければならない。ToyBlocksが提供するのはアーム1本とブロックという慎ましいものだが、すべてを変えて測定できるという強みがある。
出典
- Allen Institute for AI「ToyBlocks: A controlled world for robot learning and evaluation」Hugging Faceブログ、2026年11月6日、リンク。
- カバー画像:Bobjgalindo、CC BY 4.0、Wikimedia Commonsより
編集:Rodrigo Cornejo。選定と検証の方法:ノートを書いているのは誰か。