发生了什么
- 艾伦人工智能研究所(Ai2)于2026年11月6日在Hugging Face博客上介绍了一个用于创建受控环境、以研究机器人学习的框架,他们称之为FoundationWorlds。
- 第一个是ToyBlocks,这是一个开放的模拟环境,围绕一条机械臂和桌面上的积木构建。环境被刻意设计得很简单,但机器人在推、翻、堆叠积木时,仍必须推理积木之间如何相互作用。
- 每个FoundationWorld都把一个模拟世界与自动生成任务和示范的工具结合在一起,另有用于衡量机器人行为随时间变化的指标。
- 作者希望把这一方法扩展到越来越复杂的环境。
为什么重要
- 机器人叠衣服或分拣零件的演示往往范围很窄,说明不了机器学到了什么,也说明不了它为什么失败。
- 科学家通常从小型的、受控的环境入手,比如培养皿。机器人学缺少这样一个环境,让研究人员能够改变训练数据、重复测试并追溯错误的原因。
- 这样的环境可以提出具体的问题:随着数据增加,模型如何改进,或者怎样才能最好地把高层推理与精细的物理控制结合起来。
关键数字
四项要求。 Ai2设计ToyBlocks,是为了同时满足:逼真的物理与外观;大规模自动生成任务和示范;兼具推理与控制的挑战;以及对结果的衡量。据作者称,如果领域更宽,就不可能全部满足。
背景
ToyBlocks自己生成示范,也就是机器人在模拟中完成任务的记录,无需由人远程操控的、缓慢的遥操作。研究人员可以改变这些数据,比如增加更多推或翻的示范,并在训练中未使用的任务上评估性能。
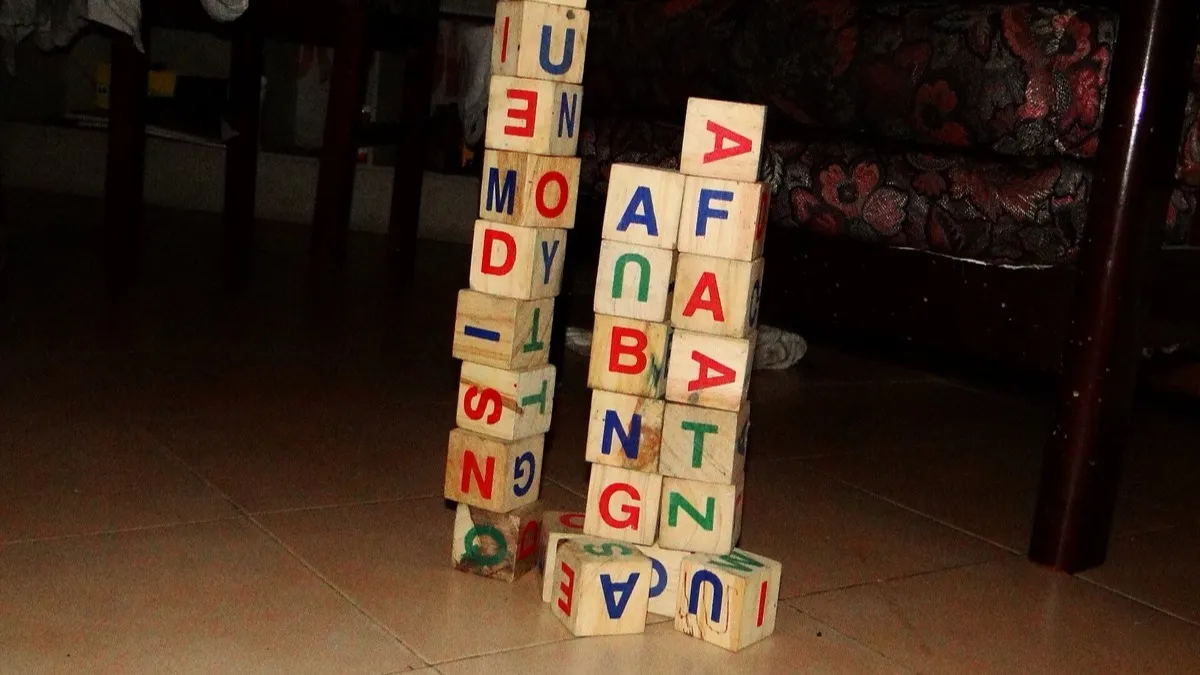
积木的各个面上印有图片和字母,因此有搜索、排序和排列的任务。有时机器人必须转动积木,才能看到隐藏的那一面。技能通过英伟达的开放框架Isaac Lab中的强化学习和运动规划生成,策略则学会推、翻等无需抓取的能力。任务与运动规划器把这些技能串联起来,并产出数据。
所有这些都发生在模拟中。作者说,模拟的机械臂和积木的表现与实物非常相似,但这种对应关系是该团队的说法。
在相关话题上,Mamífero 还发布过:韩国启用拥有12台人形机器人的数据工厂;Mundo把房间照片变成可探索的世界;Rivian收购Third Dimension,以重现真实驾驶场景;英伟达开放四款 Cosmos 3 模型,用于模拟驾驶和机器人。
接下来
- Ai2计划推出更多FoundationWorld,环境更为复杂。
- 这项工作建立在其此前的开放机器人学习项目之上:MolmoAct 2、MolmoBot和MolmoSpaces。
- 在如此狭窄的世界中学到的东西,能否迁移到真实机器人上,还有待观察。
一句话总结
要弄清机器人为什么失败,就得能够重复实验。ToyBlocks提供的只是一条机械臂和一些积木,看似朴素,好处是一切都可以改变、可以衡量。
来源
- Allen Institute for AI,“ToyBlocks: A controlled world for robot learning and evaluation”,Hugging Face博客,2026年11月6日,链接。
- 封面图片:Bobjgalindo,CC BY 4.0,来自 Wikimedia Commons
编辑:Rodrigo Cornejo。我们如何挑选和核实:谁在写这些笔记。